Grundlagen der Mechatronik im Wintersemester 2026/27
(EN google-translate)
(PL google-translate)
|
 02_WS2026_27 -- Einstiegsseite zum Wintersemester 2026/27 mit Angaben zu Räumen, Zeiten und den Prüfungen der einzelnen Fächer.
#1 Mo, 21.09.2026
THEMEN HEUTE
|
1. Worum geht es?
|
|
|
|
|
|
2. Motivation -- Warum ist das wichtig?
|
|
Die Schildkröten des Walter Grey
 Motivation / Diskussion ... Grey Walter's tortoises 1949
|
Eingebettete Systeme auf Wikipedia.
Norbert Wiener -- https://de.wikipedia.org/wiki/Norbert_Wiener
Norbert Wiener - Anti-Aircraft Gun 1950 -- https://www.youtube.com/watch?v=qkDCmEtYcjU
3. Welche Themen werden behandelt?
|
|
4. Welche Leistungen sollten Sie erbringen? / Organisatorisches
|
5. Einstieg
SYSTEMTHEORIE: 50_Simulationstechnik/01_Systemtheorie
KINETIK: 54_Kinetik
AUFBAU EINES REGELKREISES: 62_Regelungssysteme/02_Heizregelkreis
6. Hands on -- Die erste Übung
Teil 2: Einführung in Scilab
Scilab, erste Schritte -- 37_Scilab/01_Erste_Schritte
Scilab, Skripte -- 37_Scilab/02_Skripte
Scilab, Funktionen -- 37_Scilab/03_Funktionen
Teil 3: Scilab und ein erstes Simulationsmodell
Seerosenteich -- 50_Simulationstechnik/01_Systemtheorie/04_Seerosen
Euler-Integration -- 50_Simulationstechnik/01_Systemtheorie/05_Eulerintegration
Saalübung -- 50_Simulationstechnik/01_Systemtheorie/06_Saaluebung
Umsetzung mit Scilab -- 50_Simulationstechnik/01_Systemtheorie/07_scilab
esp32AV -- Linienverfolgung mit PID-Regler
Personenkutschfahrt
Einachser
62_Regelungssysteme/02_Heizregelkreis -- Der Regelkreis
Übung mit Scilab
Aufgabe 1
Die Methode inv(...) ermöglicht es Matrizen zu invertieren und so lineare Gleichungssysteme zu lösen.
Beispielsweise kann folgendes LGS wie folgt mit Scilab gelöst werden:
$ \left[\begin{array}{cc}19 \\ 43\end{array}\right] = \left[\begin{array}{cc}1 & 2 \\ 3 & 4\end{array}\right] \cdot \left[\begin{array}{cc}x \\ y\end{array}\right] $
Formel 0-1: Lösung wäre: x=5 & y=7.
A=[1,2;3,4];
b=[19;43];

xy = inv(A)*b
Code 0-1: Lösung mit Hilfe von Scilab.
Lösen Sie folgende LGS mit Hilfe von Scilab:
$ \left[\begin{array}{cc}-26 \\ -12\end{array}\right] = \left[\begin{array}{cc}-1 & 2 \\ 3 & 4\end{array}\right] \cdot \left[\begin{array}{cc}x \\ y\end{array}\right] $
Formel 0-2: LGS2
$ \left[\begin{array}{cc}26 \\ 62 \\ 98\end{array}\right] = \left[\begin{array}{cc}1 & 2 & 3 \\ 4 & 5 & 6 \\ 7 & 8 & 9\end{array}\right] \cdot \left[\begin{array}{cc}x \\ y\end{array}\right] $
Formel 0-3: LGS2
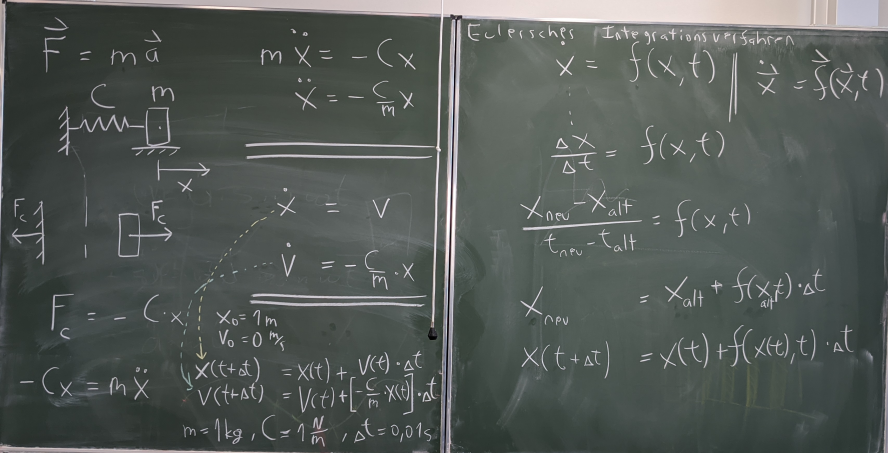
Bild 0-1: Herleitung Feder-Masse-Schwinger (links), Euler-Integrationsverfahren (rechts).
Im Unterricht entstandenes Simulationsprogramm:
clear;

C=1; //  N/M
m=1; //  kg
x0=1; // m
v0=0; // m/s

dt=0.01; // s
t = 0;
x = x0;
v = v0;

x_merk = x0;
v_merk = v0;
t_merk = t;
n=1;
for t=0:dt:5

    x_neu = x + v*dt;
    v_neu = v + (-(C/m)*x)*dt;

    x = x_neu;
    v = v_neu;

    n=n+1;
    t=t+dt;
    x_merk(1,n)=x;
    v_merk(1,n)=v;
    t_merk(1,n)=t;
end

plot(t_merk,x_merk,t_merk,v_merk);
Code 0-2: Feder-Masse-Schwinger mit Eulerintegrationsverfahren gelöst.
Aufgabe 2
|
Aufgabe 3
|
//t=0:0.5:5;
//y=t.*t;
//plot(t,y)
clear;

t=0:0.01:10;
y=exp(t);
plot(t,y);

x0=1;
x=x0;
dt=0.001;
index=1;
xx(index)=x;

for t=0:dt:10
   index=index+1;
   x = x + x*dt;
   xx(index)=x;
end
t=0:dt:10+dt;
plot(t,xx','red--');
Code 0-3: Im Unterricht entstandenes Script.
#2 Mo, 28.09.2026
Themen
|
1. Ergänzung eines linearen Dämpfers beim Feder-Masse-Schwinger
54_Kinetik/01_Newton/02_Daempfung
2. Matrizendarstellung des linearen Differentialgleichungssystems erster Ordnung, das dem Feder-Masse-Dämpfer-System entspricht
54_Kinetik/01_Newton/02_Daempfung
3. Einführung des numerischen Integrators ODE
54_Kinetik/01_Newton/04_ODE
4. Eigenwertberechung für die Systemmatrix#h4
50_Simulationstechnik/02_Eigenwerte/01_DGLS_Eigenwerte
5. Einführen einer externen Kraft zur Beruhigung (Ausregelung) des Feder-Masse-Schwingers
Was ist ein Regelkreis? -- 62_Regelungssysteme/02_Heizregelkreis
6. Beschreibung eines Zustandsreglers
62_Regelungssysteme/08_Polvorgabe
7. Polvorgabe als Verfahren zur Auslegung eines Regelkreises
Tafelbilder
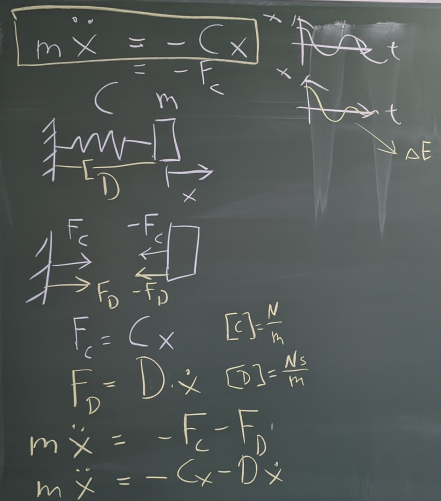
Bild 0-2: Lineares Feder-Masse-Dämpfer System.
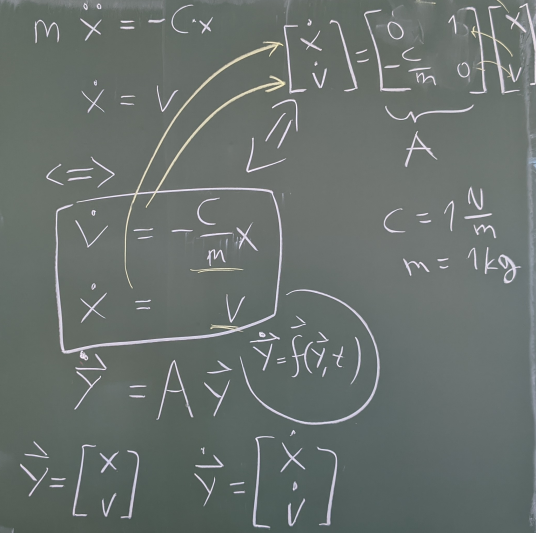
Bild 0-3: Überführung des Systems in die Matrix-Darstellung.
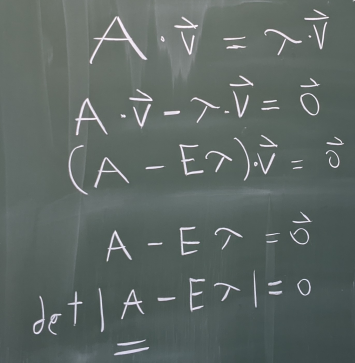
Bild 0-4: Wie werden Eigenwerte berechnet?
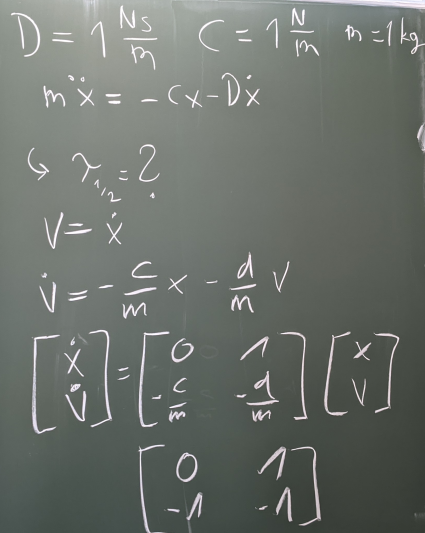
Bild 0-5: Bestimmung der Systemmatrix des Feder-Masse-Dämpfer Systems.
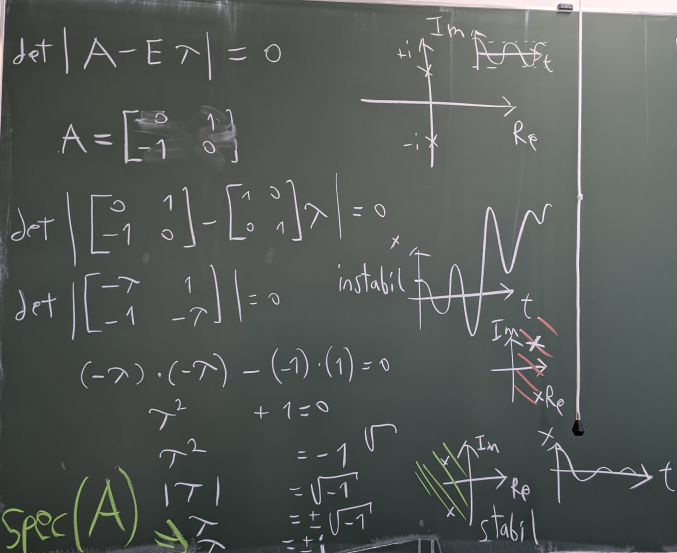
Bild 0-6: Bestimmung und Interpretation der Eigenwerte der Systemmatrix, hier: grenzstabil, da EW AUF der imaginären Achse. Hier: schwingungsfähig, da konjugiert komplexes Eigenwertpaar.
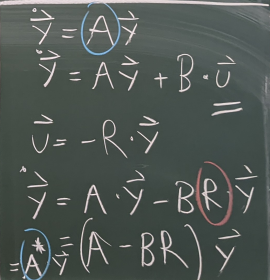
Bild 0-7: Das Konzept des Zustandsreglers: Die Eigenwerte werden durch (meistens negative) gewichtete (Matrix R) Rückkopplung der Systemzustände verschoben, es entsteht eine veränderte Systemmatrix A*.
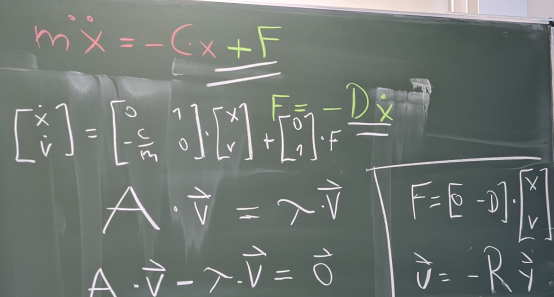
Bild 0-8: A* am Beispiel des Einbaus einer aktiven äußeren Kraft beim Feder-Masse-Schwinger.
8. Übungen
Aufgabe 1
Setzen Sie einen linearen Feder-Masse-Schwinger (ohne Dämpfung) um, der mit dem Euler-Verfahren in Scilab integriert wird. Es gelten folgende Eigenschaften: x0=0m, v0=1m/s, m=1 kg, C=4N/m.
Aufgabe 2
Bringen Sie das dynamische System aus Aufgabe 1 in Matrix-Darstellung
Aufgabe 3
Integrieren Sie das System aus Aufgabe 1 mittels des ODE-Integrators, anstatt mittels des selbst geschriebenen Euler-Integrators.
Aufgabe 4
Berechnen Sie die Eigenwerte des Systems aus Aufgabe 1. Überprüfen Sie Ihr Ergebnis mit der Scilab-Funktion spec(A).
Aufgabe 5
Führen Sie eine Aktive Kraft F = -D*v in das System ein, mit D=1Ns/m. Stellen Sie die Gleichungen dieses Systems auf.
Aufgabe 6
Berechnen Sie die veränderten Eigenwerte, die sich nun bei dem System von Aufgabe 5 ergeben. Überprüfen Sie Ihr Ergebnis mit der Scilab-Funktion spec(A).
#3 Mo, 05.10.2026
Themen
|
1. Wiederholung der Theorie von letzter Woche: Eigenwerte, Systemmatrix, Zustandsregler
2. Ergänzung der Newton-Gleichung durch die Euler-Gleichung
Newton-Eulersche Gleichungen -- 54_Kinetik/02_NewtonEuler
Hauptträgheitsmomente von einfachen Körpern -- 54_Kinetik/02_NewtonEuler/01_Traegheitsmomente
Aufstellen der Modellgleichungen für Mehrkörpersysteme -- 54_Kinetik/02_NewtonEuler/02_Modellgleichungen
Einfachpendel -- 54_Kinetik/02_NewtonEuler/03_Einfachpendel
3. Einführung eines komplexeren Beispiels: das invertierte Pendel
4. Übungen
|
WIEDERHOLUNG und erste Auslegung eines Zustandsreglers
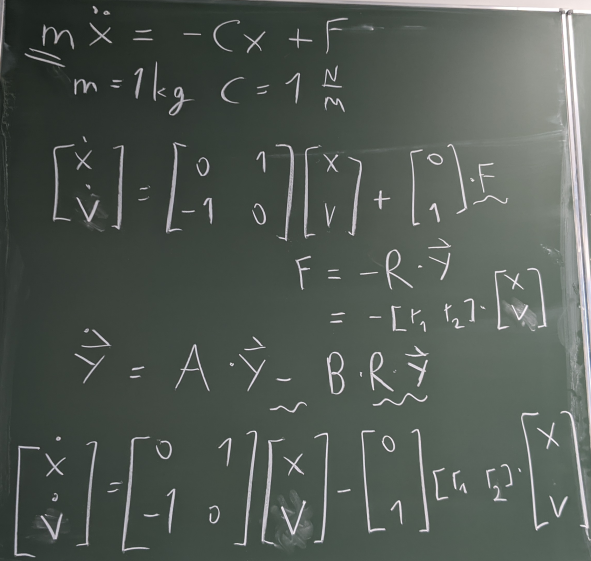
Bild 0-9: Auslegung eines Zustandsreglers für das grenzstabile System des linearen Feder-Masse-Schwingers.
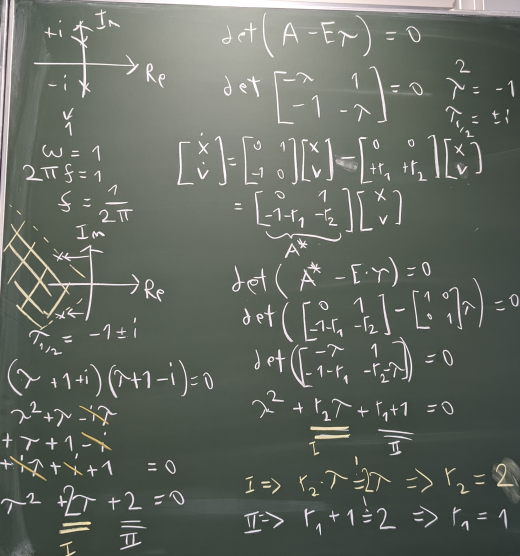
Bild 0-10: Festlegung der Wunscheigenwerte (hier -1+i und -1-i) und Bestimmung von R=[r1 r2] durch Koeffizientenvergleich.
Herleitung der Simulationsgleichung des Körperpendels
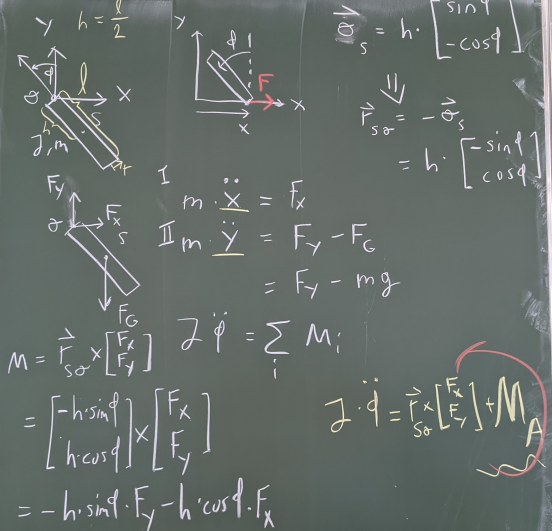
Bild 0-11: Aufstellen der Newton-Euler-Gleichungen und Bestimmung des durch die Zwangskräfte Fx und Fy hervorgerufenen Moments.
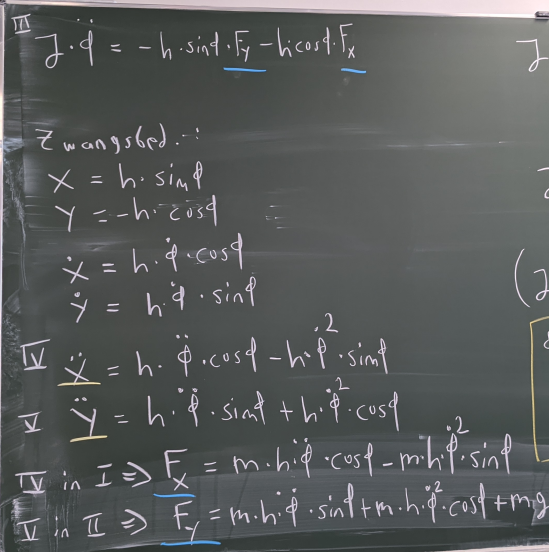
Bild 0-12: Ausnutzung der Zwangsbedingungen durch zweimalige Ableitung, dann in die Newton-Gleichungen einsetzen, um Fx und Fy in Abhängigkeit von phi, phi_punkt und Phi_zweipunkt zu bestimmen.
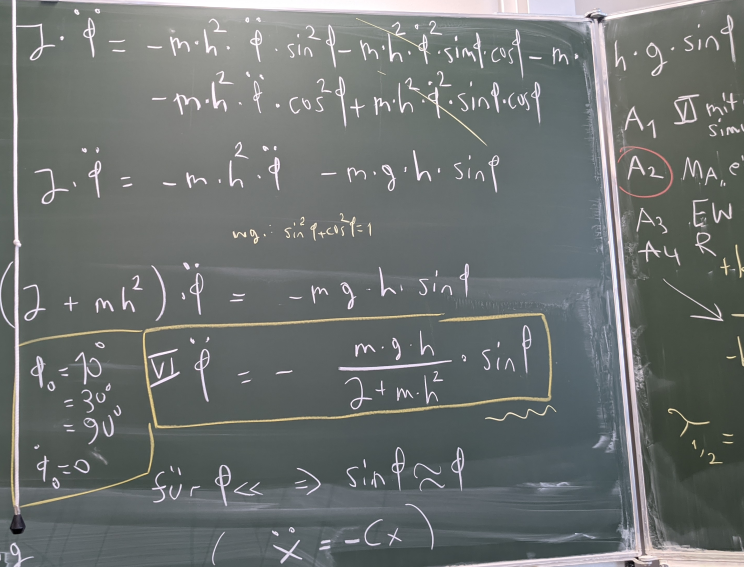
Bild 0-13: Einsetzen von Fx und Fy in die Euler-Gleichung, um die Unbekannten dort zu eliminieren. Dann Zusammenfassen der Terme.
ÜBUNGSAUFGABEN auf Grundlage des Körperpendels:
Aufgabe1:
Simulieren Sie die resultierende dynamische Euler-Gleichung mit ODE in Scilab.
Verwenden Sie folgende Parameter:
l=1m (h=0,5m)
m=1kg
r=0,1m
phi_null = 10 Grad, 30 Grad, 90 Grad (als Tests), phi_punkt_null=0 rad/s

Aufgabe2:
Ein Antriebsmoment MA zusätzlich in die dynamischen Gleichungen des Körperpendels einbauen und
die gesamte Herleitung damit nochmal anpassen, bis man wieder die Eulergleichung ohne Unbekannte hat.

Aufgabe3:
Bestimmen Sie die Eigenwerte der linearisierten dynamischen Gleichungen des Körperpendels.

Aufgabe4:
Legen Sie einen Zustandsregler für das linearisierte System des Körperpendels so aus, dass
wenn k der Betrag bei dem ursprünglich konjugiert komplexen Eigenwertpaar auf der imaginären Achse ist,
Code 0-4: dann die Wunscheigenwerte bei -k+k*i und -k-k*i liegen.
clear;

m=1;
l=1;
h=l/2;
r=1.1;
g=9.81;

J=0.25*m*r*r + (1/12)*m*l*l;

Q=(m*g*h)/(J+m*h*h);

function f = rechteSeite(t,y)
    phi = y(1,1);
    w = y(2,1);
    f(1,1) = w;
    f(2,1) = -Q*sin(phi);
endfunction

t = 0:0.01:15;
y0 = [170*%pi/180,0]';
t0 = 0;
y  = ode(y0,t0,t,rechteSeite);

plot(t,y(1,:)',t,y(2,:)');
Code 0-5: Lösung zu Aufgabe 1.
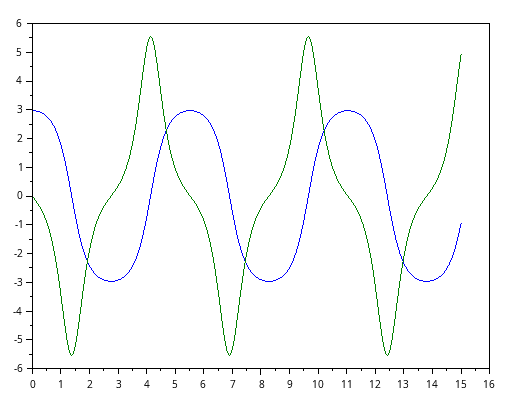
Bild 0-14: Plot zu Lösung zu Aufgabe 1.
clear;

m=1;
l=1;
h=l/2;
r=1.1;
g=9.81;

J=0.25*m*r*r + (1/12)*m*l*l;

Q=(m*g*h)/(J+m*h*h);


//Zustandsregler auslegen:

A = [0,1;-Q,0]
EW = spec(A)
K  = abs(EW(1))
EWwunsch = [-K+%i*K,-K-%i*K]

B=[0;1/(J+m*h*h)]

R=ppol(A,B,EWwunsch)

//Simulation des geregelten Systems:

function f = rechteSeite(t,y)
    phi = y(1,1);
    w = y(2,1);
    MA = R(1)*phi + R(2)*w;
    f(1,1) = w;
    f(2,1) = -Q*sin(phi) - (1/(J+m*h*h))*MA;
endfunction

t = 0:0.01:15;
y0 = [170*%pi/180,0]';
t0 = 0;
y  = ode(y0,t0,t,rechteSeite);

plot(t,y(1,:)',t,y(2,:)');
Code 0-6: Lösung zu Aufgabe 4 nur in Scilab.
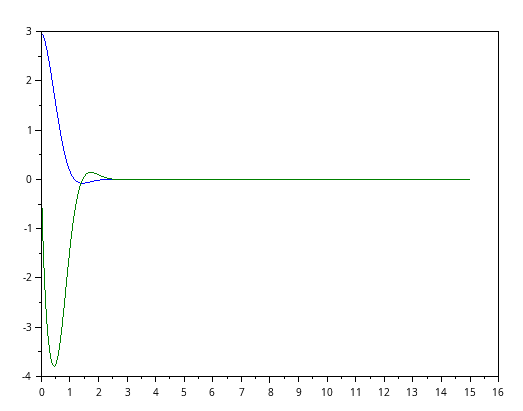
Bild 0-15: Plot zu Lösung zu Aufgabe 4.
4. Übungen
Aufgabe 1
|
Aufgabe 2
|
Vorschau: Nächstes mal: Linearisierung des invertierten Pendels und Einbau und Auslegung eines Zustandsreglers.
#4 Mo, 12.10.2026
THEMEN HEUTE
|
1. Besprechung zu Modellierung und Simulation eines Zweimasseschwingers
2. Angaben zur Wahl der Lage der Wunscheigenwerte beim Reglerentwurf
62_Regelungssysteme/11_Stabilitaet
62_Regelungssysteme/07_Einstellregeln/05_Daempfungsgrad
3. Einführung zu Linearer Regression und Kleinste Quadrate Methode (LSQ)
50_Simulationstechnik/05_Parameterindentifikation/01_KleinsteQuadrate
50_Simulationstechnik/05_Parameterindentifikation/01_KleinsteQuadrate/01_Linearregression
50_Simulationstechnik/05_Parameterindentifikation/01_KleinsteQuadrate/02_Beispiel
50_Simulationstechnik/05_Parameterindentifikation/03_Uebung7
4. Vorüberlegungen zur Anwendung LSQ zur Systemidentifikation
5. Hausaufgabe zu LSQ
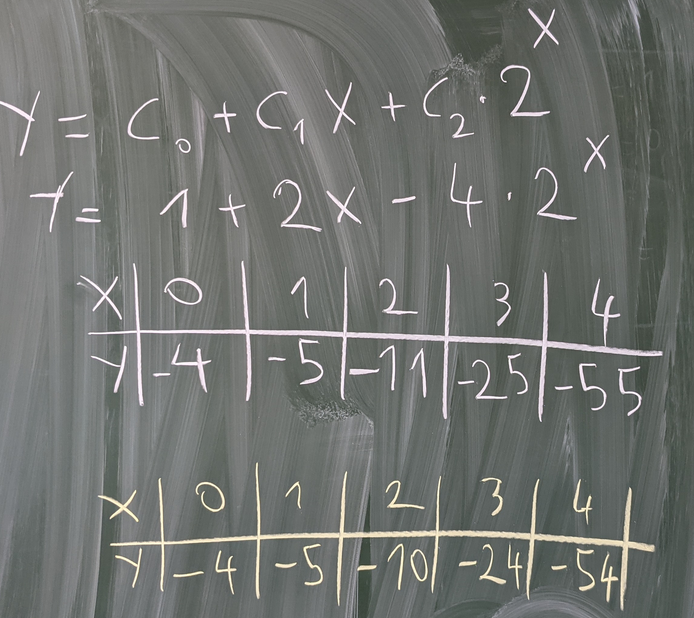
Bild 0-16: Hausaufgabe zu LSQ
#5 Mo, 19.10.2026
THEMEN HEUTE
|
1. Besprechung der Hausaufgabe zu LSQ
2. Beispiel für die Parameteridentifikation bei einem linearen dynamischen System mittels LSQ
50_Simulationstechnik/05_Parameterindentifikation/04_Dynamisches_System
3. Herleitung der dynamischen Gleichungen für das invertierende Pendel
62_Regelungssysteme/98_day_by_day_WS2021_SoSe21 -- siehe unterhalb von "Musterlösung zu Übung 2 vom 15.12.2020"